


发布时间:2026-10-27 09:42:47
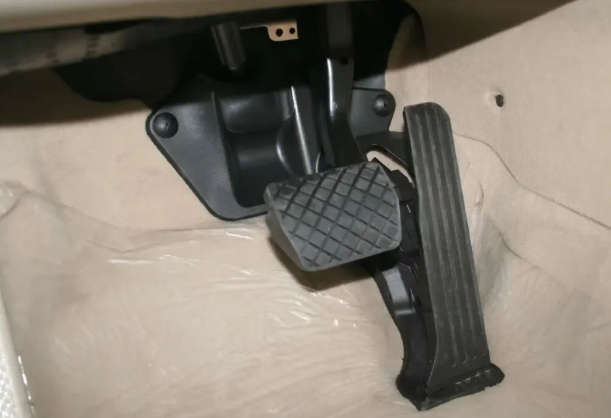
刹车踏板,是汽车上使用频率最高、与行车安全直接相关的部件之一。除了正常制动,它还要承受紧急制动时的冲击力。踏板的“软”与“硬”、强度是否达标……这些都直接关系到驾驶体验与安全。
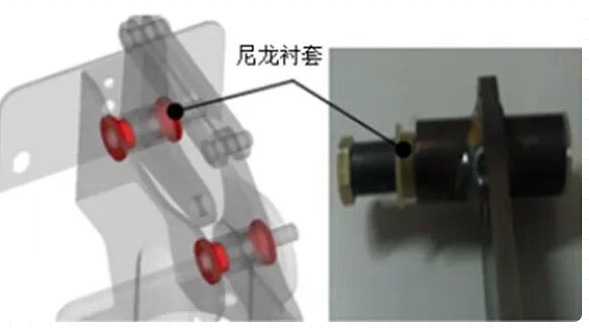
而踏板作为一个由踏板臂、套筒、销轴、尼龙衬套、支架等多零件装配、且涉及材料非线性、接触非线性、几何非线性的复杂部件,仅靠经验设计往往不够。借助 Abaqus 等 CAE 软件,可以在开发初期快速校核方案、降低开发成本。本文结合真实工程案例,系统梳理制动踏板仿真分析的标准要求、建模方法、精度提升路径。
制动踏板装置的性能分析,国内通常依据汽车行业标准 QC/T 788-2007《汽车制动踏板装置性能要求及台架试验方法》。主要要求包括:
标准还对试验加载方式做了规定:按实车状态固定踏板机构总成,将踏板臂固定在工作行程中间位置,在踏板几何中心点施加垂直于踏板表面的纵向力并保持 5 秒,测量加载点的纵向位移。
大多数金属在小应变时具有良好线性应力/应变关系,但应变较大时材料会发生屈服,响应变成非线性和不可逆的。因此要真实反映结构强度性能,必须考虑材料非线性。
汽车钣金件之间大部分紧密接触,接触时存在沿接触面的压力,以及摩擦力导致的切向剪力。Abaqus 的接触模拟可以确定接触面传递的力,使各部件受力更接近真实,而不是仅通过焊点、焊缝传递力。
在踏板强度模拟中,套筒、销轴等结构的屈服与扭转变形会造成加载点位移过大,需考虑几何非线性影响。
以常规汽车踏板装置强度分析为例,建模方法为:
典型边界条件为:按踏板支架装车状态约束,同时放开踏板臂安装孔转动自由度;在垂直于踏板面的方向施加设计载荷。
由于白车身级模型非线性求解规模大、计算资源消耗多,工程上常采用局部车身模型——截取自白车身的有限元模型(如 26,921 个单元),在考虑材料非线性、接触的条件下开展强度分析,既可减小模型规模、节省计算资源,又能得到更贴近实际的结果。
奇瑞汽车的研究(发表于《计算机辅助工程》2013 年增刊)系统探讨了影响踏板强度分析精度的因素,以一款可变杠杆比汽车踏板为例。
模型细节考虑变量:
a)销轴及套筒采用 rigid 单元模拟;(b)销轴及套筒采用实体网格模拟,充分考虑二者的柔性;(c)踏板臂与套筒之间焊接区域大小未考虑实车情况,采用实体网格模拟;(d)踏板臂与套筒之间焊接区域大小根据实车情况建立模型,采用实体网格模拟;(e)不考虑尼龙衬套的影响;(f)考虑尼龙衬套的影响,尼龙衬套采用实体单元建模,定义为 PA66+30%弹塑性材料;(g)套筒、尼龙衬套及销轴之间的运动连接关系采用 hinge 连接;(h)套筒、尼龙衬套及销轴之间的运动连接关系采用接触算法连接;
不同模拟方案的误差对比:
采用(a)、(e)、(g) | ||
采用(b)、(c)、(e)、(g) | ||
采用(b)、(d)、(e)、(g) | ||
采用(b)、(d)、(f)、(g) | ||
采用(b)、(d)、(f)、(h) |
结论:销轴及套筒采用柔性体、尼龙衬套并用接触方法模拟连接,是影响强度分析精度的主要因素。CASE4 方案与试验误差仅 1.88%,远高于常规分析方法。
运用 Abaqus 依据 QC/T 788-2007 对某新车制动踏板装置进行性能分析,并与试验数据对比。
结论:各项性能均满足标准要求。扭转测试最大应力 94.01MPa 低于屈服极限;强度测试最大应力 289MPa 未超抗拉极限,永久变形 4.586mm 小于标准 5mm。Abaqus 可很好模拟踏板材料非线性,有限元结果与试验数据吻合。
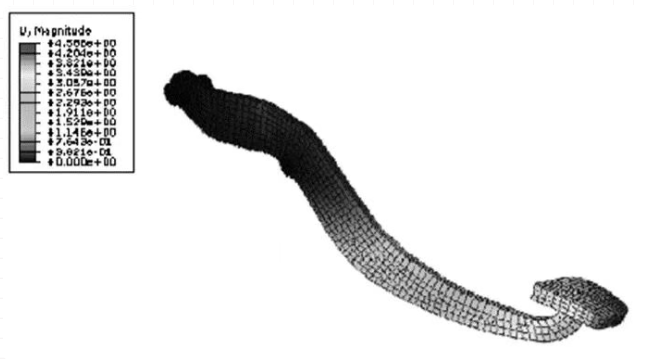
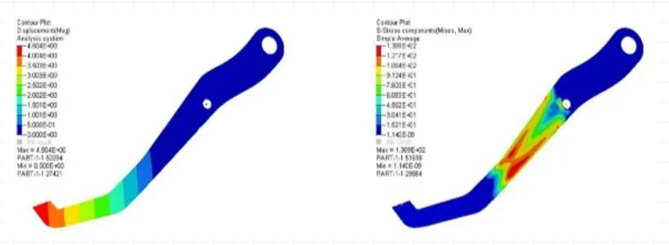
整车开发中因人机工程调整踏板面位置,引起踏板臂变化,需优化验证分析。采用 Abaqus/Standard 模块,考虑塑性变形给出材料塑性应变-应力曲线,截取自白车身模型(26,921 个单元)。
结果:初始踏板臂在设计载荷下卸载后最大应力及塑性变形均超过设计要求;优化后的踏板臂应力及位移结果符合设计标准,验证了该方法的有效性。
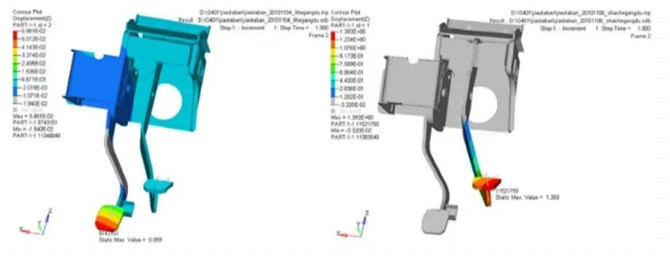
商用车路况复杂、踏板使用频率高,需满足刚度要求。分析对象为包含制动和离合两个踏板的总成,有限元模型含 54 万个实体单元、24 对接触。
结果:初始踏板臂最大变形及塑性变形均超设计要求;对摆臂结构、限位位置优化后,应力及位移满足设计要求。
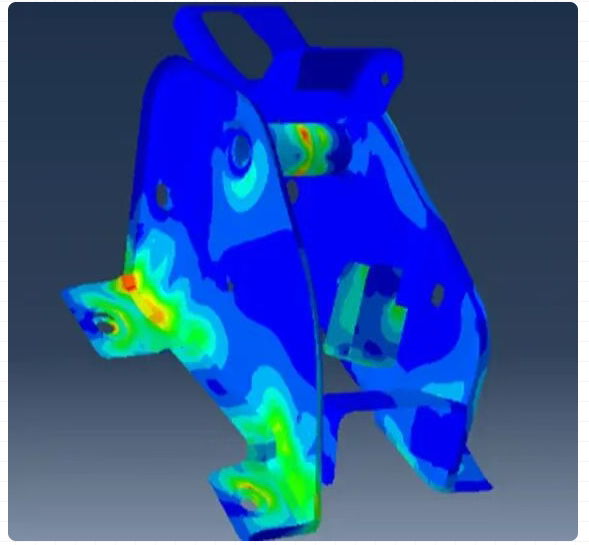
考虑材料非线性、边界非线性,采用 Abaqus/Standard 求解。约束截取车身断面六方向自由度,限位块与踏板下支架间做接触,踏板几何中心沿踏板面垂向加载。
分析结果(踩踏力 200N):
各部件应力均未超过材料屈服值,强度满足设计要求。
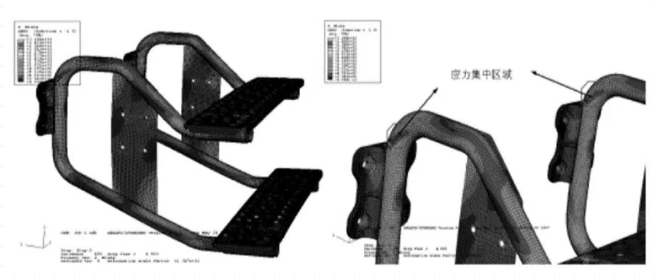
脚踏板总成一侧通过固定底座固定在车架上、另一侧悬空,需校核静态承重和道路振动两种工况。
静态分析:分别对下、上脚踏板施加相当于乘员重力的力。结果显示各部件位移小、应力未超屈服极限,满足刚度和强度要求。应力集中在三个位置:上下脚踏板中部、管梁与管梁支板连接处、管梁弯曲部位。
瞬态响应分析:利用道路试验采集的时间-位移谱信号导入 Abaqus 做瞬态响应。发现管梁弯曲部位应力接近屈服强度极限(250MPa),t=4.6s 时应力值接近屈服极限。
关键判据:部件最大应力不能超过材料屈服强度极限的 1/2,才能保证循环载荷下不疲劳破坏 → 不满足疲劳强度要求。需对管梁应力集中部位加强或改进结构。
基于 CATIA 模型,踏板底座、踏板杆、转轴三部分组成,踏板杆及底座用 C3D8R/C3D6 实体单元(平均 1mm),转轴与底座用 hinge 单元,焊接区域用 1.5mm 壳单元模拟焊缝,限位支撑面及转轴孔建立 surface-to-surface 硬接触(摩擦系数 0.1)。
评价标准:加载后加载点永久变形量 ≤ 5mm;各零件应力小于材料抗拉极限。
结果:优化前踏板杆最大残余变形 12.08mm(限位支撑板刚度不足);增加加强件后残余变形 4.52mm < 5mm 满足要求。最危险部位在踏板杆与转轴焊接处,最大应力 502MPa < 600MPa(抗拉极限)。
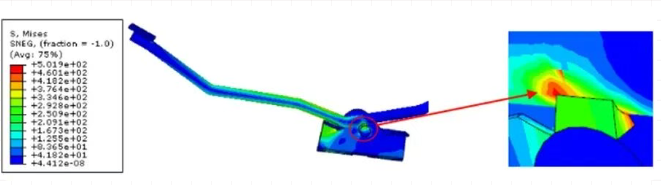
电子油门踏板需在碰撞或错误操作时于一定踩踏力下必须断裂(回到怠速),同时保证使用强度。
有限元建模:踏板座假设为刚性体,液压顶杆移动缓慢视为准静态(简化为静力分析)。踏板根部削弱槽尺寸是保证断裂力在规定范围内的关键参数,该处网格需足够密度。踏板为尼龙加玻纤塑料,弹性区应力应变有非线性、无明确屈服点,按弹性模量假设极小初始屈服点,用塑性模拟非线性。
结果:
结论:总结各向加载断裂力预测误差修正系数,可提升预测精度、提高试验通过率、缩短开发周期。
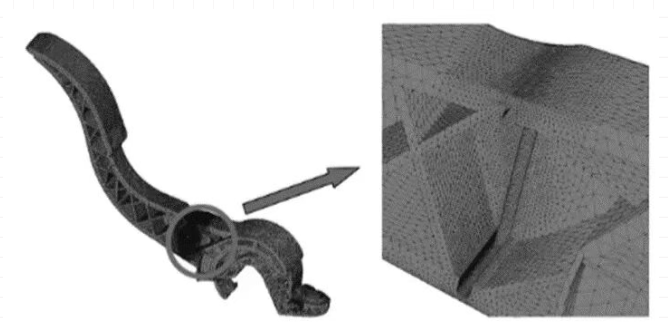
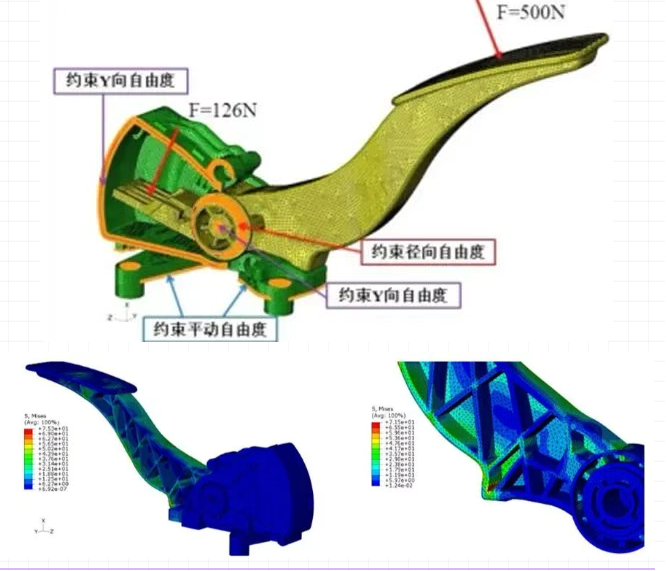
踏板杆材料 PA6+40%GF,底座 E=7.1GPa、μ=0.39,采用修正二阶四面体单元(C3D10M),“面对面”离散建立接触、罚函数+默认硬接触。
结果:结构最大应力 75.3MPa,位于踏板杆与底座接触局部区域;因变形不合理存在应力过大区域(达 71.5MPa),是实际使用中踏板最易破坏的位置,塑料踏板在该工况下处于危险状态。
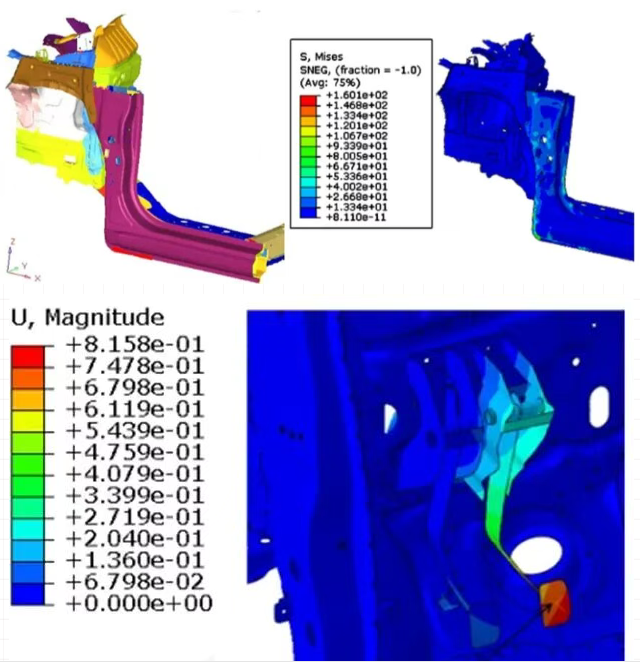
约束截取前半车身并装配踏板系统,对制动、离合踏板分别施加载荷,考虑前壁板及踏板系统的材料非线性和接触关系。某型车前壁板最大塑性应变为 1%,制动踏板加载点塑性变形 0.73mm。
通过上述案例,可以提炼出踏板仿真的几点核心经验:
材料非线性的建模至关重要
踏板的永久变形、断裂力预测都依赖于对材料塑性/非线性行为的准确模拟,钣金件需给出弹性模量、泊松比及塑性应变-应力曲线。
连接与接触的模拟决定精度
销轴套筒采用柔性体、尼龙衬套用接触算法模拟连接,可将踏板强度分析误差从 63% 降到 1.88%。
局部车身模型兼顾精度与效率
用局部车身模型而非白车身,可减小规模、节省资源,同时考虑非线性使结果更贴近实际。
瞬态分析暴露疲劳隐患
静态强度满足不等于安全,用实测时间-位移谱做瞬态响应分析,可发现管梁等位置接近屈服极限、不满足疲劳要求,需结构加强。
断裂力需兼顾安全与使用
电子油门踏板的削弱槽设计要保证“该断时断、不该断时不断”,通过有限元+误差修正系数可提高试验通过率、缩短开发周期。
制动踏板虽是小部件,却是非线性分析、接触模拟、精度控制、疲劳评估的综合载体。借助 Abaqus,从 QC/T 788 标准校核、人机工程优化验证,到踏板断裂力预测、塑料非线性本构分析,达索仿真技术栈能够覆盖踏板全生命周期的强度与性能问题,为行车安全保驾护航。
本文转载自公众号【仿真赋能设计】,作者:仿真老哥
版权归原作者所有,如有介怀请联系我们删除。
